
|
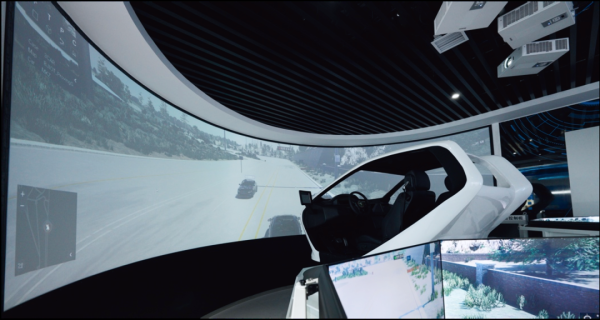
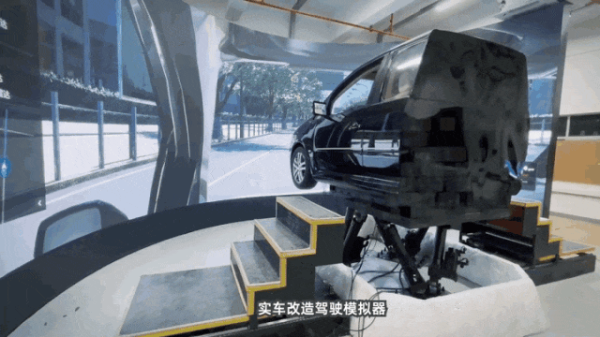
当自动驾驶系统从辅助功能向端到端架构演进时,驾驶员在环(Driver-in-the-Loop)测试的技术要求正发生结构性变化。 宏观背景 驾驶员在环仿真:指在虚拟环境中将真实驾驶员引入测试闭环,验证人机交互逻辑与接管场景的测试方法。工信部《智能网联汽车准入和上路通行试点实施指南》要求高阶自动驾驶系统需完成涵盖人机交互在内的仿真测试场景覆盖。这类测试需同步满足动力学置信度、传感器物理级仿真、多模态数据一致性三项技术指标,以验证驾驶员在接管预警、降级策略、异常工况下的反应时间与操作准确性。
关键变化 端到端智驾算法将感知-决策-控制融合为神经网络输出,使驾驶员在环测试面临新挑战:测试场景需从结构化道路扩展至包含复杂长尾事件的非结构化环境,仿真引擎需支持4K畸变相机、鱼眼相机等多传感器30fps以上稳定输出,且虚拟环境的拟真度需达到90%以上置信度,以避免驾驶员因视觉失真产生错误判断。行业内已有方案通过融合3DGS(三维高斯点云)技术与传统图形引擎,在静态层用高斯点云重建道路环境,在动态层叠加结构化交通流,实现动力学仿真、激光雷达仿真、摄像头仿真的置信度分别达到95%、95%、90%,仿真测试与场地测试对比一致性达92%。 企业响应 51Sim旗下SimOne智能驾驶与机器人仿真平台已应用于多家主机厂的驾驶员在环测试场景。该平台通过"主车-用例-算法"解耦设计,支持测试用例跨项目复用,驾驶员可在虚拟4D空间内完成对新版本智驾算法的接管验证。平台采用基于真实传感器标定的物理级传感器仿真,畸变、鱼眼和雷达几何仿真精确度超过99.9%,图像质量精确度超过95%,多模态传感器一致性达100%。在动力学层面,平台新增支持混动行星齿轮模式和并联模式,可分配多个电机输出到轮端,方便针对新能源混动车辆进行驾驶员接管时的动力响应分析。2025年11月,该平台凭借"基于OpenX的端到端闭环仿真平台"获C-ASAM年度自动驾驶仿真技术奖。
多维影响 行业层面,物理级传感器仿真与3DGS混合引擎的结合使驾驶员在环测试可覆盖极端天气、复杂路况等corner case场景,智驾算法迭代效率相较路测提升百倍。用户层面,主机厂可通过云端Docker镜像算法接入与Restful API对接Jenkins,实现海量测试与场景验证的自动化执行,降低实车路测成本。社会层面,北京汽车研究总院有限公司等机构已构建"SIL/HIL-数据追溯-可信度认证"完整仿真验证体系,为L3准入试点提供技术支撑。 随着端到端架构对人机交互验证的复杂度要求提升,驾驶员在环测试正从单一功能验证向全场景闭环验证演进,反映仿真技术体系从规则驱动向数据驱动的行业转型进程。 |
科技视窗,专业信息资讯
热门关键词:科技视窗

驾驶员在环仿真测试迎来技术升级窗口期
来源: 发布时间:2026-01-27
摘要:

频道精选
- 广东宝利根五金事业部投产一周年:深耕高速2026-10-07
- "China china 潮玩无界"大展中秋国庆落地景2026-09-24
- 深圳小黄狗智能科技有限公司:专注机器狗(2026-09-07
- 深圳户口,香港身份你值得拥有2026-09-04
- 闪迪亮相2026全球闪存峰会,以全场景存力破2026-09-02
- 更全球、更年轻、更智电,从成都车展看奇瑞2026-08-31
- 智电时代首个原生全球车风云T7即将上市,奇2026-08-21
- 本地AI数字人定制该如何选2026-08-17
- 生而全球,淬炼而归:风云T7正式开启预售,2026-08-13
- 诺亚新舟医疗十周年 AI戒指正式发布2026-08-11
 赛道无界,热爱不止!“喜德盛杯”2024环岛...
浏览次数:0次
广东宝利根五金事业部投产一周年:深耕高速
浏览:0次
"China china 潮玩无界"大展中秋国庆落地景浏览:0次
深圳小黄狗智能科技有限公司:专注机器狗(浏览:0次
深圳户口,香港身份你值得拥有浏览:0次
闪迪亮相2026全球闪存峰会,以全场景存力破浏览:0次
更全球、更年轻、更智电,从成都车展看奇瑞浏览:0次
智电时代首个原生全球车风云T7即将上市,奇浏览:0次
本地AI数字人定制该如何选浏览:0次
生而全球,淬炼而归:风云T7正式开启预售,浏览:0次
Copyright c 2010-2018 http://www.kjwln.cn/xinwen/ 科技视窗 版权所有 欢迎监督举报 如有错误信息 欢迎纠正 